


Datalogging и CAN Bus Recording с bFlash: как логовете решават сложни казуси
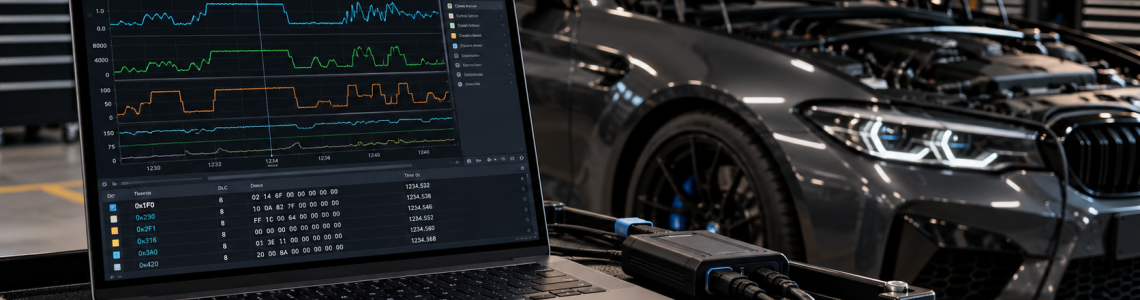
Datalogging и CAN Bus Recording са двете функции, които превръщат bFlash от обикновен flash tool в диагностично-калибрационна платформа. Datalogging записва конкретни параметри на двигателя (boost, lambda, EGT, injection timing и др.) с висока резолюция, а CAN Bus Recording улавя целия мрежов трафик между модулите. Заедно те позволяват на калибратора да измерва, вместо да предполага – и да решава казуси, които един DTC код не може да обясни.
При професионалната работа по ECU четенето и записът на файл са само началото. Истинската разлика между „сменил съм файла“ и „разбрал съм какво прави автомобилът“ се крие в данните. DTC кодът казва, че нещо не е наред, но рядко казва защо. Именно тук влизат двете технически функции, които отличават bFlash: подробният datalogging и записът на CAN Bus трафика.
Тази статия обяснява какво правят двете функции, как се допълват и как конкретно помагат при сложни диагностични и калибрационни казуси.
Datalogging с bFlash: три нива на дълбочина
bFlash не предлага един тип логване, а няколко нива, които се използват според ECU платформата и целта.
Стандартен SAE/OBD-II logging. Базовото ниво чете стандартизираните OBD-II параметри през диагностичния порт. Универсално и бързо, подходящо за общ преглед на състоянието.
Manufacturer-specific чрез KWP/UDS. По-дълбоко ниво, което използва производителските диагностични протоколи (KWP2000 и UDS) за достъп до канали, които стандартният OBD-II не отдава. Тук вече се четат специфични за конкретния блок величини.
Advanced datalogging чрез A2L. Най-дълбокото ниво използва A2L дефиниция и методи като RMBA, CCP, XCP или собствен bFlash patch за директен, високочестотен достъп до вътрешните променливи на ECU. При поддържаните платформи това осигурява high-speed logging с ниска латентност и висока резолюция – критично, когато трябва да се улови бързо събитие (кратък knock event, пик на налягането, преходен режим), което по-бавното логване просто би пропуснало.
На практика калибраторът може да наблюдава канали като boost pressure, lambda, exhaust gas temperature (EGT), fuel rail pressure, injection timing, MAF и други налични измервателни величини – в зависимост от ECU и дефиницията.
Datalogging Review: там, където логът става решение
Записът е половината работа; другата половина е анализът. Вграденият в bFlash Datalogging Review отваря MDF (Measurement Data Format) записите директно в интерфейса, с time slider за придвижване по времевата ос и възможност за наслагване и сравнение на различни datasets – например поведението на двигателя преди и след дадена корекция.
При нужда MDF записите се експортират към Excel (.csv) или към WinOLS (.ObdAnalyser) за log replay, което улеснява сервизите, чийто работен процес вече е изграден около WinOLS.
CAN Bus Recording: цялата картина на мрежата
Datalogging следи избрани параметри. CAN Bus Recording прави нещо различно – записва самия трафик по CAN мрежата: съобщенията, които модулите обменят помежду си.
Съвременният автомобил е мрежа от десетки управляващи блокове (ECU, TCU, ABS/ESP, BMS и др.), които постоянно комуникират през CAN шината чрез съобщения с идентификатор (arbitration ID) и полезен товар (payload). Записът на този трафик дава поглед, който отделният параметричен лог не може – кой модул какво изпраща, кога и в какъв ред.
Важно е да се разбира естеството на тези данни: суровият CAN трафик е поредица от кадри, а превръщането им в смислени стойности (обороти, температура, статус на грешка, избрана предавка) изисква съответна дефиниция или познаване на протокола. Затова CAN записът е особено силен в комбинация с параметричния datalogging – единият дава „какво прави двигателят“, другият – „какво си говорят модулите, докато го прави“.
Хардуерът на bFlash е проектиран точно за такава работа: процесорът NXP MPC5777 (същото семейство като съвременните Bosch MDG1 ECU) е снабден с двойни CAN трансивъри, способни да комуникират едновременно по два бъса, плюс поддръжка на FlexRay и DoIP – което позволява наблюдение на модерни, високоскоростни мрежови архитектури.
Как логовете решават сложни казуси
Тук е практическата стойност. Ето типични ситуации, в които логовете превръщат гадаенето в диагноза.
Казус 1: Периодична неизправност, която „изчезва“ на стенда
Класически кошмар за сервиза – автомобилът дава грешка или влиза в limp mode при клиента, но при проверка всичко изглежда наред. Живата диагностика улавя само момента, в който гледате. CAN Bus Recording действа като „черна кутия“: оставяте записа да работи, а когато събитието се случи, то е уловено в трафика – включително моментът, редът на съобщенията и кой модул пръв е реагирал. Прекъсване по мрежата (лоша маса, лош конектор, липсваща терминация) често се проявява именно като спорадични грешки или bus-off състояния, които се виждат само в записа.
Казус 2: Безопасно валидиране на калибрация
При разработка на файл не е достатъчно числата да изглеждат добре на хартия. С high-speed datalogging калибраторът наблюдава lambda, knock retard, EGT, boost и injection timing под реално натоварване и проверява дали двигателят остава в безопасния прозорец. Наслагването на лог отпреди и след корекцията в Datalogging Review показва черно на бяло дали промяната е дала ефект – и дали не е изместила нещо в опасна посока. Това е разликата между калибрация, потвърдена с данни, и такава, приета „на доверие“.
Казус 3: „Защо ECU реже мощността?“
Понякога автомобилът просто не отдава очакваното – намалява момента, влиза в защита, „задавя се“ в определен режим. Причината обикновено е защитна стратегия, задействана от конкретно условие. Като се логват едновременно съответните канали (например EGT, boost deviation, торкъв заявка спрямо реален момент), може да се види точно кой параметър излиза от допустимото и задейства ограничението – вместо да се сменят карти напосоки.
Казус 4: Проблем в комуникацията между модули
Когато неизправността не е в един блок, а в диалога между блокове – например TCU и ECU, които не се разбират за въртящия момент при превключване – параметричният лог на един модул не стига. Записът на CAN трафика показва последователността на съобщенията между модулите и къде точно се къса веригата: закъсняло съобщение, липсващ кадър, конфликтна стойност.
Datalogging срещу CAN Bus Recording: кога кое
Двете функции не се конкурират – допълват се. Ето кога всяка е водеща:
В сериозните казуси най-силният подход е комбинираният: параметричен лог за „какво прави двигателят“ и CAN запис за „какво се случва в мрежата“ – синхронизирани в едно и също събитие.
Практични съвети за полезни логове
Логвайте правилните канали. Повече не значи по-добре – подберете величините, релевантни на конкретния казус, за да е четим записът.
Осигурете стабилно захранване и връзка по време на дълъг запис, за да не се прекъсне логът точно преди събитието.
Записвайте контекст. Отбележете при какви условия е правен логът (обороти, натоварване, температура, режим) – това прави сравнението после смислено.
Пазете референтен лог. Един „здрав“ базов запис прави отклоненията очевидни при наслагване.
Комбинирайте нивата. Започнете с по-широк преглед и задълбочете към high-speed logging там, където казусът го изисква.
Често задавани въпроси
Каква е разликата между datalogging и CAN Bus Recording?
Datalogging записва конкретни, избрани параметри на управляващия блок (например boost, lambda, EGT) с висока резолюция. CAN Bus Recording записва целия трафик от съобщения, който модулите обменят по CAN мрежата. Първото дава дълбочина по величини, второто – цялостна картина на комуникацията между модулите.
Какви нива на datalogging предлага bFlash?
Три основни: стандартен SAE/OBD-II logging, manufacturer-specific чрез KWP/UDS и advanced datalogging чрез A2L с методи като RMBA, CCP, XCP или собствен bFlash patch. Последното осигурява high-speed logging с ниска латентност при поддържаните платформи.
Как логовете помагат при периодична неизправност?
Периодичните грешки често не се проявяват по време на жива диагностика. CAN Bus Recording действа като „черна кутия“ – оставя се да записва, докато събитието се случи, и после записът показва момента, реда на съобщенията и кой модул е реагирал, което улеснява локализирането на прекъсвания и мрежови проблеми.
В какъв формат са логовете и мога ли да ги анализирам другаде?
Параметричните логове са в MDF (Measurement Data Format) и се преглеждат във вградения Datalogging Review с time slider и наслагване на записи. При нужда се експортират към Excel (.csv) или към WinOLS (.ObdAnalyser) за log replay.
Нужна ли е дефиниция, за да се разчете CAN записът?
Суровият CAN трафик е поредица от кадри с идентификатор и payload. За да се превърнат в смислени стойности, обикновено е нужна съответна дефиниция или познаване на протокола на конкретния производител. Затова CAN записът е най-полезен в комбинация с параметричния datalogging.
Искате да използвате пълните диагностични възможности на bFlash?
CarHack може да ви помогне да изберете подходящата bFlash конфигурация и да изградите работен процес, който използва datalogging и CAN Bus Recording не просто за тунинг, а като реален диагностичен инструмент за сложни казуси.
Свържете се с CarHack за повече информация за bFlash и възможностите му за datalogging и анализ.